ロボットアーム筐体の鋳造・機械加工のご依頼はTOHMAへ
ロボットアーム筐体の鋳造・機械加工はお任せください。
大型鋳造品(500⾓‧ φ300以上)の取り扱いが可能で、塗装・表面処理も一貫して対応いたします。複数社の協力ネットワークを活かし、加工から仕上げまで最適な体制を組み合わせて対応いたします。
工法の見直しや製図等の生産工程の一部も弊社で負担することで、転注検討でご相談いただいたお客様の約9割が同程度の取引価格、もしくはコストダウンを実現しております。
製造業界経験10年以上の担当者がスピーディーに対応いたしますので安心してお任せください。
Contents
ロボットアームにおける筐体
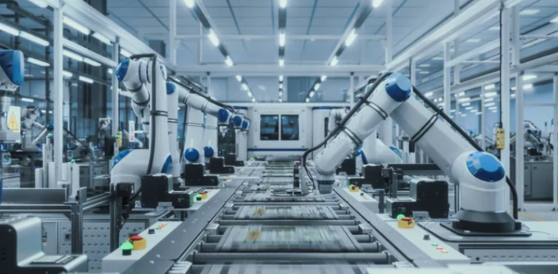
産業用ロボットアームは、自動車工場の組立ライン、物流倉庫のピッキング、食品・医療現場での搬送作業など、幅広い分野で活用されています。アームは複数の関節(軸)で構成され、それぞれの関節にはサーボモーター・減速機・軸受・エンコーダなどの精密部品が組み込まれています。これら内部機構を保護し、可動時の慣性・振動を受け止め、装置全体の位置決め精度を担保する外殻が筐体(アームハウジング)です。
筐体は単なるカバーではなく、以下のような役割を担います。
- 内部機構(モーター・減速機・配線)の保護
- 可動・停止時の慣性・振動を受け止める剛性の確保
- 各関節の取り付け基準面としての寸法精度
- 稼働環境(粉塵・油・洗浄水など)からの遮断
ロボットアーム筐体に求められる仕様・条件
ロボットアーム筐体を設計・製造するうえでは、以下のような要件を同時に満たす必要があります。
剛性・耐久性
ロボットアームは日々数万〜数十万サイクルの動作を繰り返します。特に多関節ロボットでは、可搬重量に対して数倍の慣性荷重が関節部に加わるため、筐体には繰り返し応力に耐える強度と、疲労破壊を起こしにくい構造が求められます。溶接部や締結部が少ない一体構造が望ましく、応力集中を避けるための曲面形状やリブ配置も重要になります。
軽量性
アーム先端に近い部位ほど、質量が動作速度・消費電力・慣性負荷に直結します。特に協働ロボットや高速搬送用アームでは、剛性を確保しながら軽量に仕上げることが不可欠です。中空構造やリブによる軽量化設計と、比重の小さい材料の採用が求められます。
寸法精度
各関節にはモーター・減速機・軸受が取り付けられ、その同軸度・平行度がアーム全体の位置決め精度・動作の滑らかさを左右します。取り付け面の平面度、穴の同軸度、関節軸間距離など、機械加工レベルの厳しい寸法公差が求められます。
耐環境性
食品工場では洗浄水や薬品、鋳造・溶接現場では粉塵や高温、屋外設置では風雨や紫外線にさらされます。使用環境に応じて、材料選定・表面処理・シール構造まで含めた総合的な設計が必要です。
意匠性
近年は工場内だけでなく、店舗・オフィス・医療現場など人の目に触れる場所での稼働も増えています。曲面のなめらかさ、塗装の均一性、外観の統一感といった意匠性も、製品競争力を左右する要素の一つです。
鋳造によるロボットアーム筐体加工
上記の要件を同時に満たすため、ロボットアーム筐体では、鋳造加工で外形を一体成形し、機能上重要な箇所のみを機械加工で仕上げる製造フローが広く採用されています。
材料選定
- アルミニウム合金(ADC12など)
軽量性を優先したいアーム先端側・可動部に多く採用されます。ダイカストとの相性が良く、量産性にも優れています。 - FC250(ねずみ鋳鉄)
優れた振動減衰性と加工性を持ち、ベース部や大型架台に適しています。切削のしやすさも量産時の強みです。 - FCD450/FCD500(球状黒鉛鋳鉄)
ねずみ鋳鉄より靭性が高く、可動部の負荷が大きい関節ハウジングなどに適します。
ロボットアームは、ベース・肩・肘・手首など部位ごとに求められる特性が異なります。部位ごとに最適な材料を切り分けることが、性能とコストを両立させる第一歩です。
鋳造工程で押さえるポイント
- 肉厚の均一化
肉厚差が大きい部位は冷却速度に差が生じ、「ひけ巣」(凝固収縮によるボイド)の原因となります。リブや中空構造を活用し、極力均一な肉厚で剛性を確保する設計が望まれます。 - 抜き勾配の確保
型からの離型性を担保するため、適切な勾配を設けることで歩留まりが安定します。 - 押し湯(ライザー)設計・湯流れ解析
ひけ巣やブローホールを防ぐには、押し湯を適切な位置に配置し、凝固順序をコントロールすることが必要です。近年ではCAEによる湯流れ解析の活用も一般的になっています。 - 鋳造方式の使い分け
複雑形状・量産性を重視する場合はダイカスト、大型・小ロット・柔軟な設計変更に対応したい場合は砂型鋳造が向いています。試作段階では砂型で検証し、量産時にダイカストへ移行するケースもあります。
機械加工のポイント
鋳造で外形・中空部を一体成形したあと、機能上重要な箇所のみを機械加工で仕上げます。ロボットアーム筐体では、以下の観点が特に重要です。
- 軸受穴・取り付け面の高精度加工
モーターや減速機との同軸度・平行度は、アームの動作精度・振動・寿命に直結します。5軸マシニングセンタによる複合加工で段取り替えを最小化することが、精度と工数の両面で有効です。 - 加工範囲の最小化
鋳造段階で最終形状に近い「ニアネットシェイプ」を実現しておくことで、機械加工は嵌合部・シール面など機能上重要な箇所に絞り込め、工数とコストを削減できます。 - バリ・切粉の徹底除去
可動部内に切粉が残ると、軸受や減速機の摩耗・異音の原因となります。加工後の洗浄・エアブローによる除去も工程管理として組み込むことが重要です。 - 表面処理
意匠性・防錆性が求められる場合は、アルマイト処理・塗装・メッキなどを後工程として計画します。塗装膜厚や密着性は、屋外設置や洗浄環境下では特に厳しい要求が課されます。
品質管理のポイント
- 材料規格・成分の適合性確認
- 内部欠陥(ひけ巣・ブローホール)を確認する非破壊検査(X線検査など)
- 三次元測定機による寸法精度・同軸度の確認
- 表面処理の膜厚・密着性検査
- 組立後の可動チェック・振動測定
まとめ
ロボットアーム筐体は、剛性・軽量性・寸法精度・耐環境性を同時に求められる部品です。これらの要件を満たすには、部位ごとの材料選定、肉厚設計や湯流れ解析による鋳造欠陥の抑制、そして鋳造後の機械加工範囲の最適化といった、鋳造と機械加工の両面からの設計・工程管理が欠かせません。
TOHMAではロボットアームだけでなく周辺部品を含めた一貫での加工引き受けが可能です。お気軽にご相談ください。
